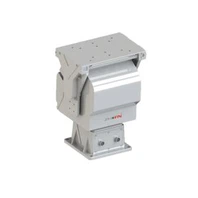
Menghubungkan motor tilt pan ke mikrokontroler adalah proses mendasar untuk berbagai aplikasi, terutama di bidang pengawasan dan otomatisasi. Sebagai pemasok motor Pan Tilt, saya di sini untuk memandu Anda melalui langkah - dengan - langkah proses membangun koneksi ini, memastikan Anda dapat memanfaatkan produk -produk berkualitas tinggi kami sebaik -baiknya.
Memahami dasar -dasarnya
Sebelum kita menyelami proses koneksi, penting untuk memahami apa itu motor miring dan mikrokontroler. Motor tilt pan dirancang untuk menyediakan dua gerakan sumbu, memungkinkan perangkat (seperti kamera) untuk menggerakkan (bergerak secara horizontal) dan miring (bergerak secara vertikal). Di sisi lain, mikrokontroler adalah komputer kecil pada sirkuit terpadu tunggal yang dapat diprogram untuk mengontrol berbagai perangkat elektronik, termasuk motor Pan Tilt.
Diperlukan komponen
Untuk menghubungkan motor miring ke mikrokontroler, Anda akan memerlukan komponen berikut: 1.Motor tilt pan: Perusahaan kami menawarkan berbagai motor tilt pan, sepertiZA - PT540 Medium Duty Pan Tilt Positioner. Motor ini dikenal karena keandalannya dan kontrol gerakan yang tepat, membuatnya cocok untuk aplikasi ringan dan menengah. 2.Mikrokontroler: Pilihan populer termasuk Arduino, Raspberry Pi, dll. Mikrokontroler ini mudah diprogram dan memiliki pin input/output yang cukup untuk berinteraksi dengan motor Pan Tilt. 3.Pengemudi motor: Karena sebagian besar mikrokontroler tidak dapat secara langsung mengendarai motor tinggi - saat ini, pengemudi motor diperlukan. Ini bertindak sebagai antarmuka antara mikrokontroler dan motor tilt pan, memberikan daya yang diperlukan dan sinyal kontrol. 4.Catu daya: Catu daya yang stabil sangat penting untuk memastikan fungsi motor dan mikrokontroler yang tepat. Pastikan untuk memilih catu daya dengan tegangan dan peringkat arus yang sesuai.
LANGKAH - OLEH - Langkah Proses Koneksi
Langkah 1: Siapkan komponen
Pertama, kumpulkan semua komponen yang disebutkan di atas. Periksa motor tilt pan, mikrokontroler, pengemudi motor, dan catu daya untuk kerusakan yang terlihat. Pastikan Anda memiliki semua kabel dan konektor yang diperlukan.
Langkah 2: Sambungkan driver motor ke mikrokontroler
Driver motor memiliki pin input yang digunakan untuk menerima sinyal kontrol dari mikrokontroler. Biasanya, pin input ini terhubung ke pin output digital dari mikrokontroler. Lihat lembar data dari driver motor dan mikrokontroler untuk koneksi pin tertentu. Misalnya, jika Anda menggunakan Arduino dan driver motor yang umum, Anda dapat menghubungkan pin kontrol driver motor ke pin digital 2 - 5 di Arduino.

`` `// Contoh kode untuk Arduino untuk mengontrol motor driver const int motorpin1 = 2; const int motorpin2 = 3; const int motorpin3 = 4; const int motorpin4 = 5;
void setup () {pinmode (motorPin1, output); pinmode (motorpin2, output); pinmode (motorpin3, output); pinmode (motorpin4, output); }
void loop () {// Contoh Perintah Gerakan DigitalWrite (MotorPin1, High); DigitalWrite (MotorPin2, Low); DigitalWrite (MotorPin3, High); DigitalWrite (MotorPin4, Low); Delay (2000);

DigitalWrite (MotorPin1, Low); DigitalWrite (MotorPin2, High); DigitalWrite (MotorPin3, Low); DigitalWrite (MotorPin4, High); Delay (2000); } `` `
Langkah 3: Sambungkan motor miring ke pengemudi motor
Driver motor memiliki pin output yang terhubung ke motor tilt pan. Koneksi ini biasanya mudah, tetapi penting untuk mencocokkan polaritas yang benar. Polaritas yang salah dapat menyebabkan motor berputar ke arah yang salah atau tidak berfungsi sama sekali.
Langkah 4: Daya Sistem
Hubungkan catu daya ke driver motor dan mikrokontroler. Pastikan untuk mengikuti peringkat tegangan yang benar yang ditentukan dalam lembar data. Catu daya dengan tegangan yang lebih tinggi dari yang dibutuhkan dapat merusak komponen, sedangkan tegangan yang lebih rendah dapat menyebabkan daya yang tidak memadai untuk motor untuk beroperasi dengan benar.
Langkah 5: Uji koneksi
Setelah semua koneksi dibuat, daya pada sistem. Unggah kode uji ke mikrokontroler dan amati pergerakan motor tilt pan. Jika motor tidak bergerak atau bergerak dengan cara yang tidak terduga, gandakan - periksa semua koneksi dan kode.
Pertimbangan lanjutan
Sistem Umpan Balik
Untuk kontrol yang lebih tepat, Anda mungkin ingin memasukkan sistem umpan balik, seperti encoder. Encoder dapat memberikan informasi tentang posisi dan kecepatan motor, memungkinkan mikrokontroler untuk menyesuaikan sinyal kontrol yang sesuai.
Komunikasi nirkabel
Jika Anda perlu mengontrol motor Pan Tilt dari jarak jauh, Anda dapat mengintegrasikan modul komunikasi nirkabel, seperti Wi - Fi atau Bluetooth, dengan mikrokontroler. Ini memungkinkan Anda untuk mengirim perintah kontrol dari smartphone atau komputer.
Aplikasi Motor Pan Tilt yang terhubung ke mikrokontroler
Sistem Pengawasan
Salah satu aplikasi yang paling umum adalah di kamera pengintai. Dengan menghubungkan motor miring ke mikrokontroler, Anda dapat membuat fileKamera Keamanan Tersembunyi Cerdas di Jaringan Lansekap Kamera PTZ dengan Layanan OEM untuk Safe City. Kamera ini dapat diprogram untuk memindai area, melacak objek yang bergerak, atau fokus pada titik -titik menarik tertentu.
Robotika
Dalam robotika, motor Pan Tilt digunakan untuk mengontrol pergerakan sensor, gripper, atau komponen robot lainnya. Mikrokontroler dapat diprogram untuk melakukan gerakan kompleks berdasarkan input dari berbagai sensor.

Fotografi otomatis
Untuk fotografer, motor tilt panci yang terhubung ke mikrokontroler dapat digunakan untuk membuat urutan waktu - selang atau untuk menangkap gambar panorama secara otomatis.
Kesimpulan
Menghubungkan motor Pan Tilt ke mikrokontroler adalah proyek yang bermanfaat yang membuka dunia kemungkinan dalam pengawasan, otomatisasi, dan bidang lainnya. Sebagai pemasok motor Pan Tilt, kami berkomitmen untuk memberi Anda produk berkualitas tinggi dan dukungan yang diperlukan untuk memastikan proyek Anda berhasil. Jika Anda tertarik dengan produk kami, sepertiJaringan Kamera PTZ Berkecepatan Tinggi dengan IR, atau memiliki pertanyaan tentang menghubungkan Pan Tilt Motors ke Microcontrollers, jangan ragu untuk menghubungi kami untuk pengadaan dan diskusi lebih lanjut.
Referensi
- Dokumentasi Resmi Arduino
- Lembar data driver motor
- Manual Teknis Motor Pan Tilt